视觉柔性供料与抓取解决方案:3D 视觉识别散乱工件位姿,引导机器人抓取并二次定位,去掉人工摆料环节,适合多品种中小批量场景。
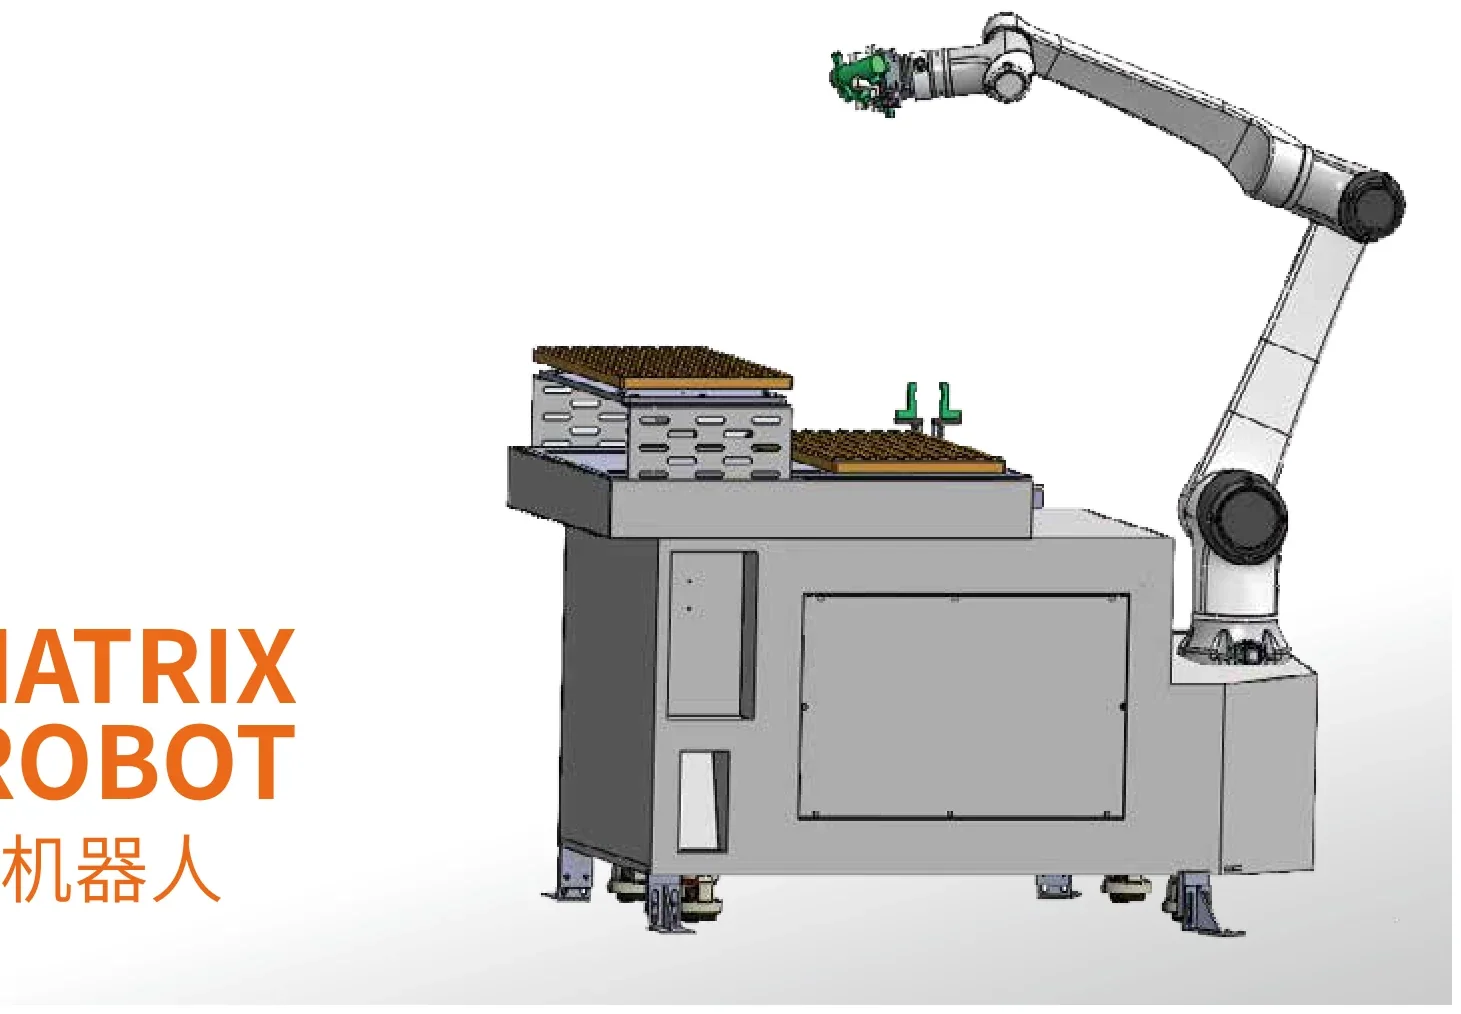
解决方案
视觉柔性供料与抓取
不用先把工件摆整齐,相机自己找。
适用对象与典型构成
工作流程
相机扫描料筐 → 计算工件位姿与抓取点 → 机器人抓取 → 二次定位修正姿态 → 送入机床。
视觉配置
画册载明采用 Mech-Eye LSR L 相机,用于视觉引导机器人抓取与二次定位。
适用条件
工件表面有可识别特征、尺寸相对一致、堆叠时能被可靠分离。
不适用的情况
表面无识别特征且形状极规则、或工件互相咬合难以分离的料况,需要先做抓取可行性验证。
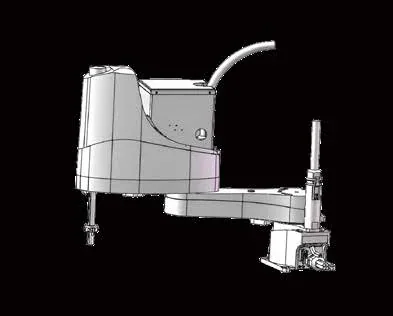
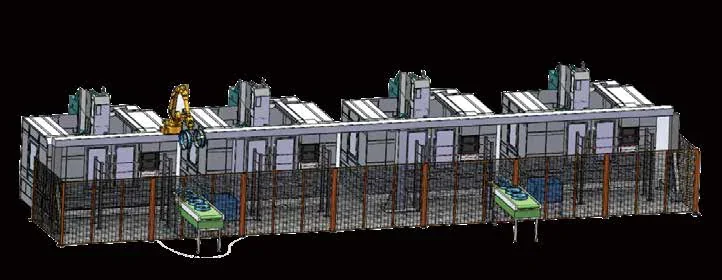
方案展示
常见问题
散乱工件可以自动上料吗?
可以,前提是工件表面有可识别特征、且堆叠时能被可靠分离,需要先用实际工件做验证。
什么时候不该上视觉?
工件规格单一、批量稳定、人工摆料到料盘的成本可以接受时,用固定料盘或料仓更简单也更经济。
视觉抓取精度够吗?
视觉负责找到工件与粗定位,精定位由二次定位工装保证。是否满足要求取决于装夹公差。
相关业务与方案
这个方案通常与以下业务线一起使用。
→视觉柔性供料与智能抓取料筐里的散乱工件,交给相机和机器人自己找位置、自己抓。省掉的是「人工一个个摆正」…→机器人 / 桁架机械手上下料同一件事的两种做法:机器人灵活、负载大;桁架机械手稳定、占地小。选哪个取决于你的…→智能料仓与自动供料系统自动化的瓶颈往往不在机械手,而在料。料仓决定了一次补料能连续跑多久,也决定了上下…→机器人上下料工作站把机器人、供料、防护组成一个可以整体部署的单元。…→智能料仓与自动供料决定一次补料能连续跑多久的,是料仓。…→加工后在线检测工件从机床出来,先量再走。不良品不会流到下一道。…→桁架机械手上下料单元架在设备上方的一条横梁,占地小、结构稳定,最适合多台设备沿线排布。…