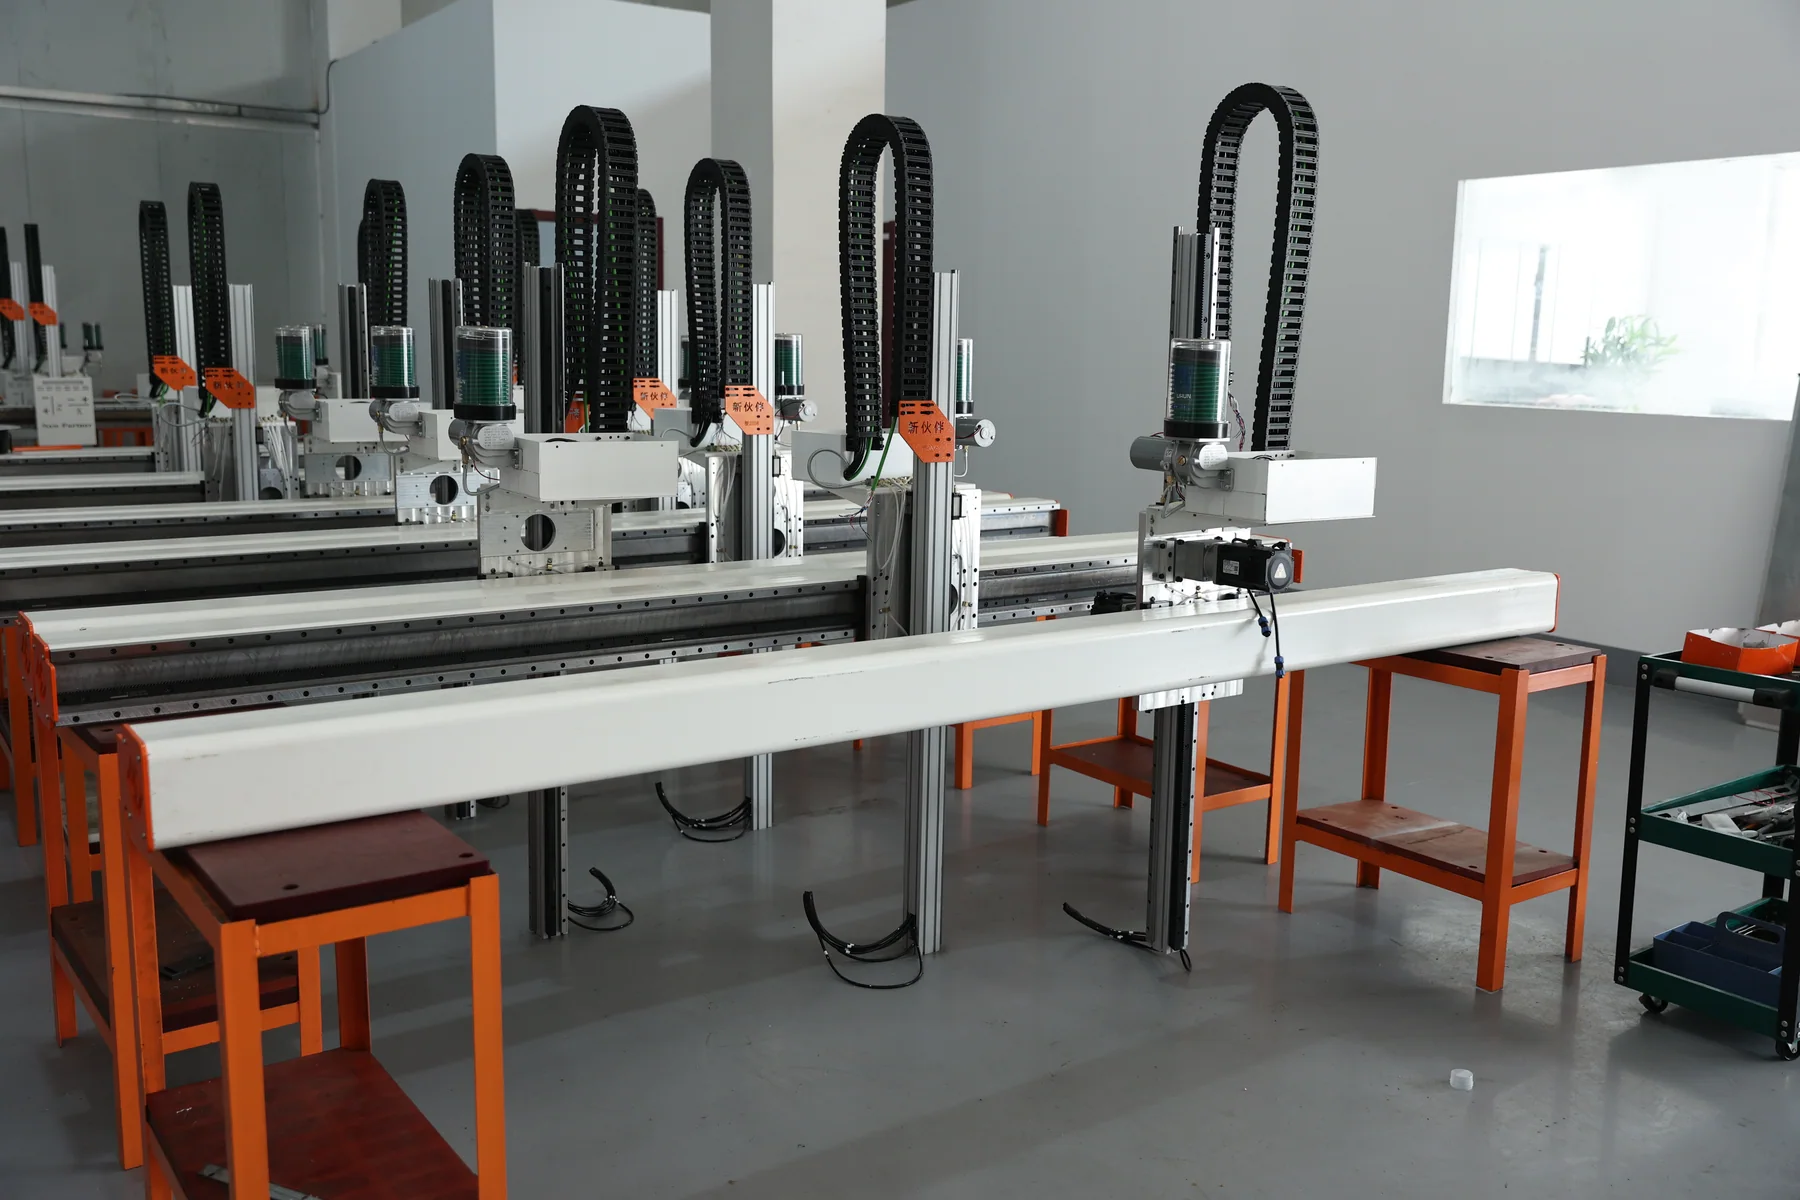
提供Hwacheon和川数控车床自动上下料解决方案|机器人上下料,根据工件尺寸、重量、加工节拍、机床布局和生产需求,配置桁架机械手、机器人、智能料仓及自动供料系统,实现Hwacheon和川数控车床自动上下料与多机联线。
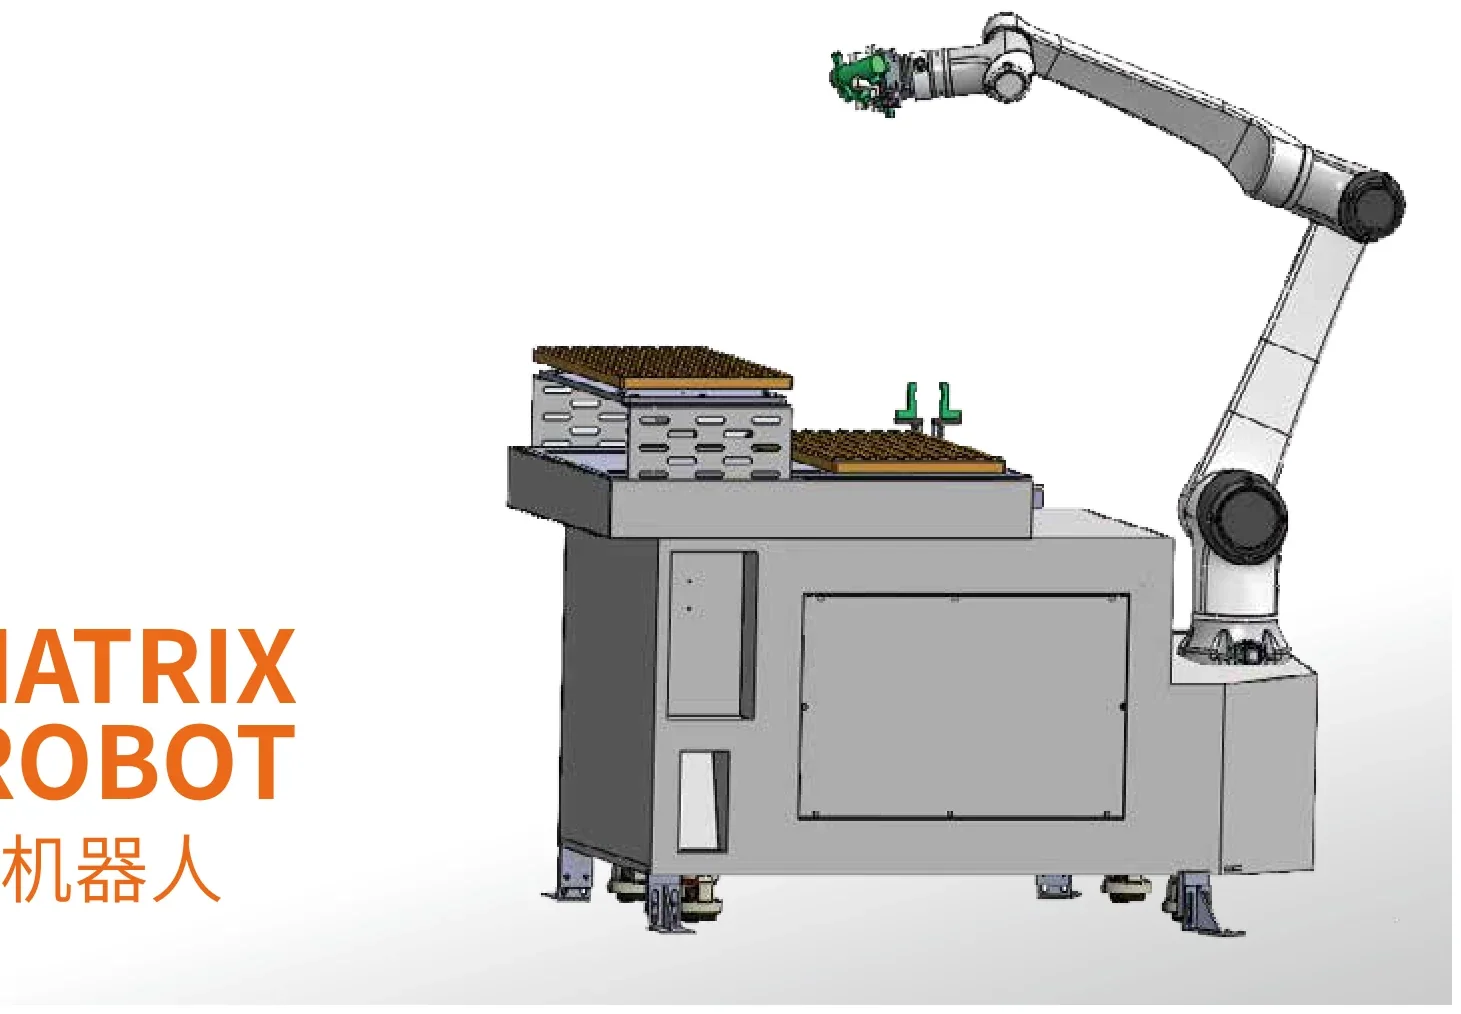
Hwacheon和川数控车床自动上下料解决方案
提供Hwacheon和川数控车床自动上下料解决方案|机器人上下料,根据工件尺寸、重量、加工节拍、机床布局和生产需求,配置桁架机械手、机器人、智能料仓及自动供料系统,实现Hwacheon和川数控车床自动上下料与多机联线。
开篇定义
常见译名为和川与华川,页面应统一使用其中一个。本页面向数控车床,典型应用行业为汽车零部件、通用机械件。
Hwacheon和川数控车床自动上下料,是针对数控车床生产过程中人工取料、装夹、下料、工件转运和连续生产等环节进行自动化改造的一类解决方案。Hwacheon(和川,亦译华川)属于韩国,主力机型包括数控车床与车削中心。
根据机床结构、工件尺寸与重量、加工节拍、夹具形式、生产数量以及现场布局,可以配置桁架机械手、六轴机器人、智能料仓、自动供料机构、成品收料和检测单元,将人工上下料动作连接成连续的自动化生产循环。
对于需要长时间连续加工、减少人工重复操作、实现一人管理多台设备的机加工场景,数控车床自动上下料通常需要同时考虑:
- 工件怎么存
- 工件怎么供给
- 机械手怎么抓取
- 机床怎么装夹
- 加工完成后怎么取出
- 成品怎么收集
- 下一件怎么进入
因此,真正的数控车床自动化并不只是增加一台机器人,而是把机床、供料、抓取、夹具、控制和安全联锁组成一个完整的生产单元。
常见译名为和川与华川,页面应统一使用其中一个。本页面向数控车床,典型应用行业为汽车零部件、通用机械件。
Hwacheon和川数控车床为什么需要自动上下料?
数控车床加工过程中,人工上下料通常包含:
§UL§
- 毛坯取料
- 工件定位
- 卡盘装夹
- 机床关门
- 加工等待
- 成品取出
- 成品分类
- 下一件工件准备
当加工节拍稳定、工件规格相对统一、设备连续生产时间较长时,这些重复动作可以通过自动化系统进行整合。Hwacheon和川数控车床的加工特征是单件节拍短、批量大,重复取放动作密集,这正是重复动作可以被固定的前提。
自动上下料系统主要解决的并不是「让机器人代替一个人」这么简单,而是让:
- 供料
- 取料
- 装夹
- 加工
- 下料
- 收料
按照确定的顺序连续运行。如果进一步增加智能料仓,还可以将人工频繁补料转变为:
- 料仓缓存
- 自动供料
- 机械手取料
- CNC加工
- 成品收料
因此,Hwacheon和川数控车床自动化方案需要从整个生产循环进行设计,而不是单独选择机器人型号。
Hwacheon和川数控车床自动上下料系统怎么工作?
典型自动化流程可以设计为:
- 毛坯入料
- 智能料仓或自动供料
- 工件定位
- 桁架机械手或六轴机器人取料
- 进入Hwacheon和川数控车床
- 自动开门
- 机械手放入工件
- 卡盘自动夹紧
- 机床确认夹紧状态
- 机床开始加工
- 加工完成
- 自动开门
- 机械手取出成品
- 成品收料或转入下一工序
- 下一件工件进入加工循环
其中每一个动作都需要有相应的状态确认,例如:
§UL§
- 工件是否到位
- 机械手是否抓取成功
- 卡盘是否夹紧
- 机床是否允许开门
- 加工程序是否完成
- 成品是否成功取出
- 成品是否放置到正确位置
这套流程还需要与数控车床的实际结构匹配:机械手从卡盘正面进入装夹区域,方案设计时必须确认卡盘前方的装夹空间、刀塔位置与防护门开启范围。
自动化系统真正的稳定性来自这些状态之间的联锁,而不仅仅是机械手运动速度。
Hwacheon和川数控车床自动上下料可以采用哪些方式?
01|桁架机械手上下料
桁架机械手通常沿固定轨迹运行,适用于:
§UL§
- 机床位置固定
- 上下料路径明确
- 工件规格相对稳定
- 节拍较明确
- 需要多台设备联线
典型结构:智能料仓 桁架机械手 Hwacheon和川数控车床 成品收料。
02|六轴机器人上下料
六轴机器人具有更大的空间运动范围,适用于:
§UL§
- 上下料动作复杂
- 需要翻转工件
- 需要兼顾多台设备
- 需要连接检测设备
- 后续可能扩展其他工序
典型流程:料仓 机器人 Hwacheon和川数控车床 机器人 检测或成品区。
如果生产过程中需要完成取料、上料、下料、翻转、检测、分拣,机器人方案可以将多个动作集中到一个自动化单元中。
Hwacheon和川数控车床 + 智能料仓自动供料
如果生产现场不仅需要自动上下料,还希望减少人工频繁补料,可以在机床前端增加智能料仓,系统形成:
- 智能料仓
- 自动出料
- 定位
- 机器人或桁架
- Hwacheon和川数控车床
- 加工
- 成品收料
智能料仓可以承担:
§UL§
- 毛坯存储
- 工件缓存
- 自动供料
- 工件定位
- 多批次工件管理
- 成品缓存
- 多设备供料
料仓容量不能简单按照「层数越多越好」确定,需要结合单层容量、有效层数、工件数量与加工节拍,进一步计算理论生产覆盖时间,再结合换型、设备利用率、异常和人工补料方式确定实际方案,不能直接承诺固定的连续生产时间。
Hwacheon和川数控车床一拖二自动上下料
当两台数控车床的加工节拍、工件规格和布局适合集中供料时,可以设计:
- 智能料仓
- 桁架或机器人
- 数控车床 1
- 数控车床 2
- 成品收料
形成一套多机自动化生产单元。一拖二方案重点需要计算:
§UL§
- 两台机床的加工节拍
- 机械手取放时间
- 两台机床的开门或托盘交换时间
- 工件重量
- 机器人负载
- 机械手行程
- 两台机床之间的距离
- 料仓容量
- 同时完成任务时的调度逻辑
并不是所有两台机床都适合使用同一台机械手。如果两台设备加工节拍差异较大,或者布局距离过远,就需要重新评估机器人路径、缓存方式和供料结构。
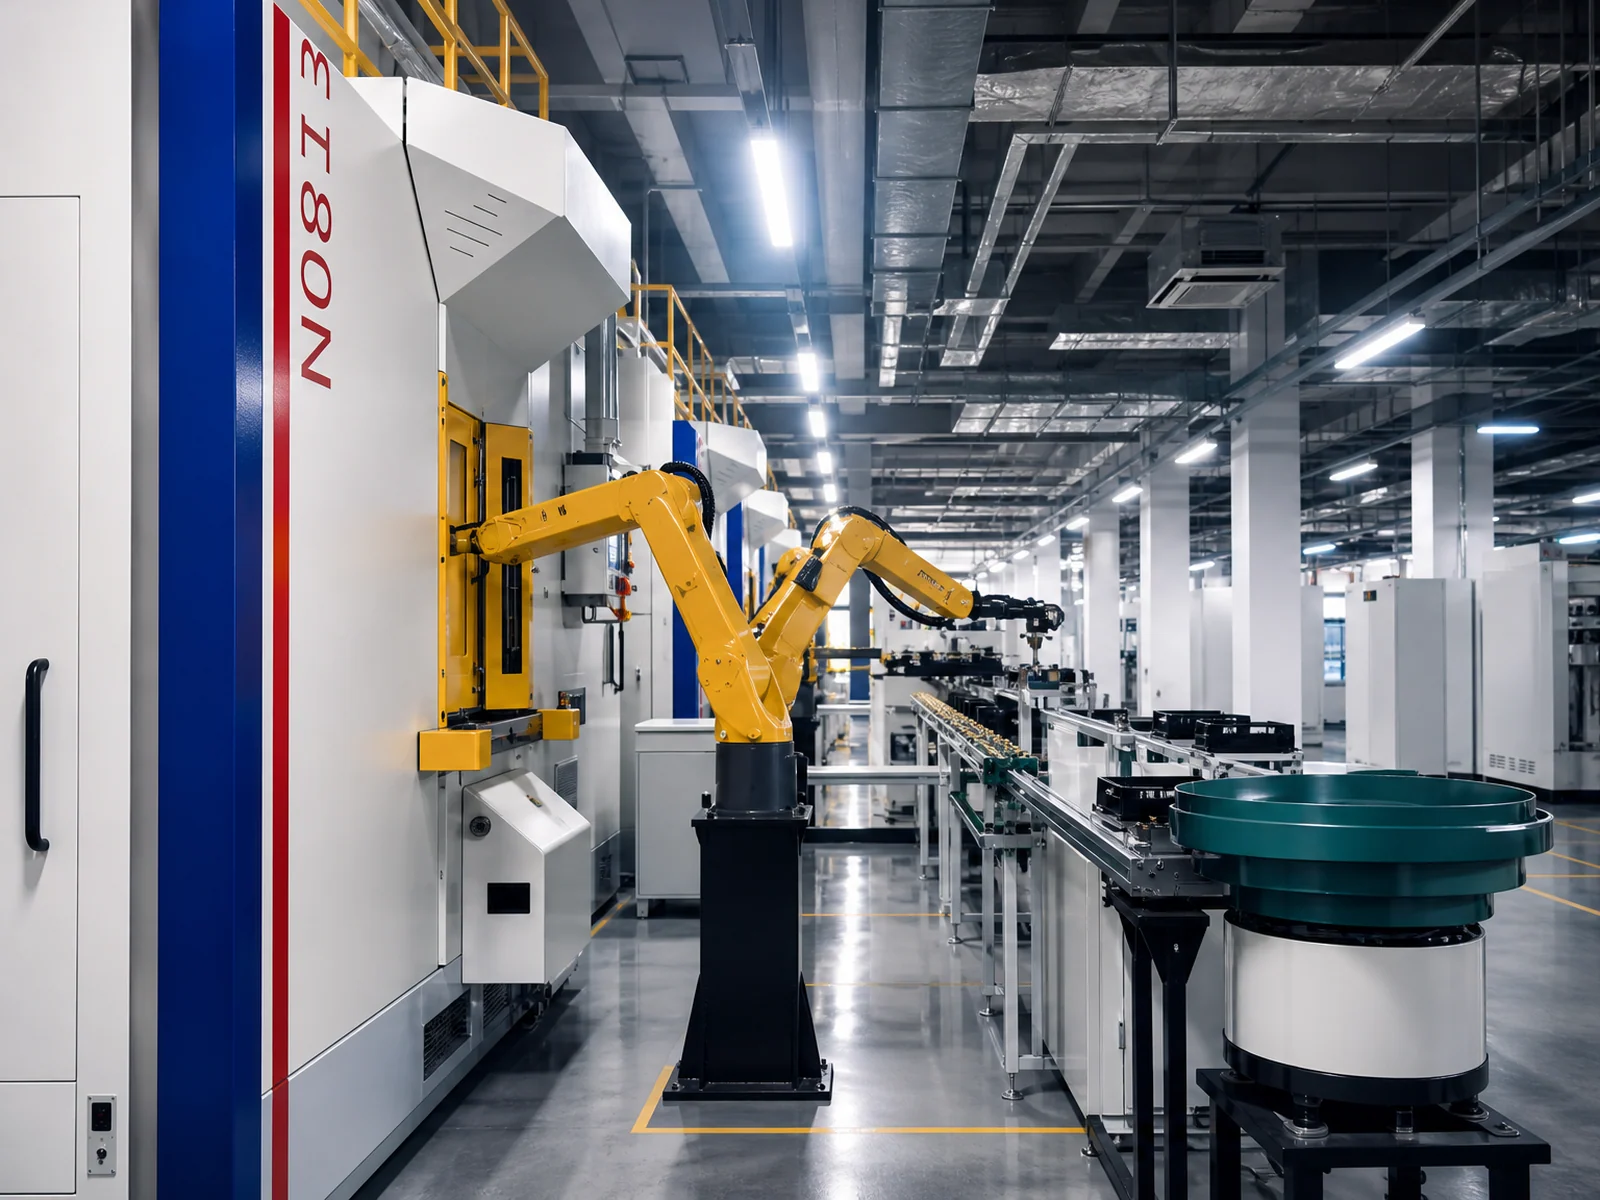
Hwacheon和川数控车床一拖三及多机联线
进一步扩展,可以形成:
- 智能料仓
- 机械手
- 机床 1
- 机床 2
- 机床 3
- 检测
- 成品
对于多机联线,重点已经从自动上下料变成:生产任务调度、工件缓存、机械手路径与设备状态管理。系统需要判断:
§UL§
- 哪台机床完成加工
- 哪台机床等待上料
- 哪个工件应该进入哪台机床
- 当前料仓是否有对应工件
- 机械手下一步应该执行什么任务
- 某台设备报警后其他设备是否继续运行
因此,一拖三并不是简单增加第三台机床,而是需要重新设计整个任务调度和缓存逻辑。
哪些工件适合Hwacheon和川数控车床自动上下料?
自动上下料是否适合,首先应该看工件本身。结合数控车床的典型加工对象,常见适用对象包括:
轴类零件
§UL§
- 轴类零件
- 阶梯轴
- 传动轴
- 精密轴类
套类零件
§UL§
- 套筒
- 轴套
- 衬套
- 环形零件
盘类零件
§UL§
- 法兰
- 盘类件
- 圆盘零件
汽车及机械零部件
§UL§
- 汽车零部件
- 机械结构件
- 精密机加工件
- 工业设备零件
具体工件是否适合自动上下料,需要进一步确认尺寸、重量、形状、材质、加工节拍、装夹方式、定位基准和来料姿态。不能仅根据「轴类」「盘类」这样的名称直接判断一定适合。
工件特征决定自动化方式
这是自动化项目选型非常重要的一层。以数控车床为例:
| 尺寸较小 | 精密定位 + 专用夹具 + 轻负载抓取 |
|---|---|
| 重量较大 | 机械手负载与夹具承重、卡盘规格匹配 |
| 多种规格 | 可换型夹具 + 可配置料盘 + 配方管理 |
| 来料方向固定 | 机械定位 |
| 来料方向随机 | 视觉识别 / 柔性供料 |
| 需要翻面 | 机器人翻转 / 专用翻转机构 |
| 多工序加工 | 机械手工序转移 |
| 加工后需要判断 | 自动检测 + OK / NG 分拣 |
| 长时间连续生产 | 智能料仓 + 自动供料 |
因此,自动化方案应该从工件出发,而不是先确定机器人型号。
Hwacheon和川数控车床自动上下料如何解决装夹?
自动上下料过程中,机床夹具是非常重要的一环。数控车床的装夹形式为卡盘,系统需要考虑:
§UL§
- 卡盘形式
- 夹爪结构
- 工件定位
- 夹紧确认
- 工件到位检测
- 夹具与机械手干涉
- 成品取出空间
- 切屑与冷却液环境
典型工作循环:
- 机械手取料
- 进入机床
- 工件定位
- 放入卡盘
- 夹紧
- 确认夹紧
- 机械手退出
- 机床加工
只有确认夹紧状态之后,机床才进入下一运行状态。另外需要注意,断屑与排屑状态直接影响连续运行能力。
因此,自动上下料不是简单的「抓起来放进去」。
加工完成后还能继续自动检测
如果项目对产品质量有在线判断需求,可以在数控车床后增加检测单元,根据实际项目需求配置:
§UL§
- 有无检测
- 尺寸检测
- 外观检测
- 孔位检测
- 方向检测
- 毛刺与缺陷检测
- 字符识别
- 条码识别
形成:
- Hwacheon和川数控车床
- 自动下料
- 视觉或尺寸检测
- OK 转成品区
- NG 转不良品区
这样,自动化生产线就从自动加工,进一步延伸到自动加工加自动判断加自动分拣。对应网站:06|自动检测与视觉检测。
什么时候适合桁架,什么时候适合机器人?
两种方案没有绝对的优劣,主要取决于现场。
| 多机联线 | 适合固定布局 | 适合复杂布局 |
|---|---|---|
| 空间运动 | 直线轴 X / Y / Z | 多关节联动 |
| 翻转与姿态 | 需按机构单独设计 | 较灵活,可多姿态搬运 |
| 检测联动 | 可以,需额外工位 | 较方便,可并入同一单元 |
| 布局变化 | 需要重新设计横梁与行程 | 柔性相对较高 |
| 典型场景 | 机床排列整齐、批量稳定 | 多工位、多品种复杂单元 |
最终选型还需要结合:设备布局、工件重量、节拍、抓取方式、机床数量、机械手行程和安全区域。
Hwacheon和川数控车床自动上下料项目需要提供哪些参数?
如果企业希望进行自动化改造,前期建议准备:
工件参数
§UL§
- 工件名称
- 工件图片
- 长度
- 直径
- 高度
- 重量
- 材质
- 毛坯状态
加工参数
§UL§
- 加工节拍
- 加工程序
- 单件加工时间
- 每天产量
- 每月产量
- 工序数量
机床参数
§UL§
- Hwacheon和川具体型号
- 机床数量
- 卡盘规格
- 机床门宽
- 棒料通过能力
- 工作区域
- 机床布局
自动化参数
§UL§
- 桁架还是机器人
- 是否需要智能料仓
- 是否需要翻转
- 是否需要视觉
- 是否需要检测
- 是否需要多机联线
- 是否需要 MES
现场参数
§UL§
- 厂房尺寸
- 设备位置
- 安全区域
- 上下料空间
- 人员通道
这些资料越完整,自动化方案越接近实际项目。
Hwacheon和川数控车床自动上下料项目实施重点
自动化项目真正落地,需要重点验证:
01|工件定位
工件是否能够稳定进入抓取位置。
02|夹具
机器人夹具是否能够稳定夹持不同状态的工件。
03|机床接口
机械手与机床之间是否能够可靠交换运行状态。
04|节拍
机械手循环时间是否能够匹配机床加工节拍。
05|异常处理
抓取失败、机床报警、工件不到位等情况下,系统如何暂停、复位和恢复。
06|安全
需要考虑:
§UL§
- 安全门
- 光电
- 安全区域
- 急停
- 机器人安全
- 人机协作边界
07|人工接管
自动化出现异常时,操作人员能否快速介入。
真正稳定的自动化系统,不只是正常运行时能够完成动作,还需要在异常状态下能够安全、可控地恢复。
Hwacheon和川数控车床自动上下料常见问题
问:Hwacheon和川可以做自动上下料吗?
答:是否适合改造需要根据具体机床型号、门宽、卡盘、加工空间、工件尺寸、重量和现场布局确认,方案设计前须完成现场勘测。
问:Hwacheon和川自动上下料用机器人还是桁架?
答:机床布局稳定、上下料路径明确时可评估桁架机械手;需要翻转、多工位搬运或更复杂的空间运动时可评估六轴机器人。
问:Hwacheon和川可以配智能料仓吗?
答:可以根据具体工件、储料数量、设备节拍和现场空间评估智能料仓方案,料仓容量按单层容量、有效层数与加工节拍核算。
问:一套自动化可以带两台Hwacheon和川吗?
答:可以设计一拖二方案,但需要结合两台机床的加工节拍、设备距离、工件重量、机械手行程和任务调度进行计算。
问:Hwacheon和川可以实现无人上下料吗?
答:在工件供料、机械手取放、机床接口、夹具、安全和异常恢复等条件满足的情况下,可以设计连续自动运行单元;实际无人化程度需按项目确认。
问:Hwacheon和川自动上下料需要提供什么?
答:建议首先提供机床型号、工件图纸或照片、工件尺寸重量、加工节拍、夹具信息、设备数量和现场布局。
这条方案会连到哪些业务线
加工中心自动化很少单独存在。以下业务线与本页是上下游或并行关系,均已按本站编号对应。
Hwacheon和川自动上下料常见问题
Hwacheon和川可以做自动上下料吗?
是否适合改造需要根据具体机床型号、门宽、卡盘、加工空间、工件尺寸、重量和现场布局确认,方案设计前须完成现场勘测。
Hwacheon和川自动上下料用机器人还是桁架?
机床布局稳定、上下料路径明确时可评估桁架机械手;需要翻转、多工位搬运或更复杂的空间运动时可评估六轴机器人。
Hwacheon和川可以配智能料仓吗?
可以根据具体工件、储料数量、设备节拍和现场空间评估智能料仓方案,料仓容量按单层容量、有效层数与加工节拍核算。
一套自动化可以带两台Hwacheon和川吗?
可以设计一拖二方案,但需要结合两台机床的加工节拍、设备距离、工件重量、机械手行程和任务调度进行计算。
Hwacheon和川可以实现无人上下料吗?
在工件供料、机械手取放、机床接口、夹具、安全和异常恢复等条件满足的情况下,可以设计连续自动运行单元;实际无人化程度需按项目确认。
Hwacheon和川自动上下料需要提供什么?
建议首先提供机床型号、工件图纸或照片、工件尺寸重量、加工节拍、夹具信息、设备数量和现场布局。
项目案例信息
机床品牌
见本页标题
机床型号
【根据真实项目填写】
自动化方式
桁架机械手 / 六轴机器人【根据真实项目填写】
工件
【根据真实项目填写】
工件尺寸 / 重量
【真实数据】
设备数量
【真实数据】
料仓方式
【真实数据】
加工节拍
【真实数据】
检测方式
【真实数据】
项目现场
【真实资料】
以上字段按公司资料口径保留占位:未经项目资料确认的内容不在页面中自行填写。如你是本品牌设备的使用方,可联系我们补充真实项目信息。