液冷波纹管金属接头 · CNC 自动上下料|圆柱件防滚动与表面保护
液冷波纹管金属接头自动化案例:托盘定位供料、机械手抓取、CNC 自动装夹、多工序转移与成品分类回收,重点解决圆柱件防滚动与表面保护。
项目档案:工件、工艺重点与实施状态
以下信息按"已确认 / 待确认"标注,未经核实的内容不写入。
| 工件 | 液冷波纹管金属接头 |
|---|---|
| 工艺重点 | 圆柱件防滚动与表面保护 |
| 供料方式 | 托盘定位供料 |
| 机床品牌 / 型号 / 台数 | 待确认 |
| 机器人 / 桁架配置 | 待确认 |
| 单件加工节拍 / 整线节拍 | 待确认 |
| 项目状态 | 已交付(未验收) |
| 验收状态 | 未验收 |
自动上下料与工件流转流程
毛坯准备 → 托盘定位供料 → 机械手抓取 → CNC 自动装夹 → 加工 → 下料 → 多工序转移
01 项目概况
液冷波纹管及金属接头用于液冷管路连接与冷却液输送。本项目聚焦需要 CNC 机加工的刚性金属接头,采用托盘式毛坯供料、机械手自动上下料、多机床工序衔接及成品回收的方式,形成从毛坯取料到加工完成的自动化流程。针对圆柱形或短轴类金属接头,供料托盘需考虑工件防滚动、方向定位及抓取空间,避免工件在取料和放料过程中发生位置偏移。
02 生产背景与改造需求
- 圆柱形金属接头容易滚动,需要稳定的托盘定位结构;
- 不同规格的接头可能具有不同长度、外径及抓取位置;
- 螺纹、端面和密封配合部位需要避免碰撞与不当夹持;
- 如果接头需要多次装夹或两端加工,需要明确工件翻转和工序转移方式;
- 柔性波纹管本体与刚性金属接头不能默认使用相同的抓取方式。
原始资料未描述改造前的具体生产方式,此项待补充现场记录。方案文档同时提示:若实际产品是柔性波纹管本体而非金属连接端件,则需重新评估夹持、定向与防变形方式。
03 加工对象与工序特点
方案文档对加工对象的记载:
- 自动化对象为波纹管配套的、需要通过 CNC 加工的金属接头 / 连接端件,属圆柱或短轴类刚性零件;
- 接头可能存在不同直径、长度、台阶和螺纹结构;
- 波纹管本体可能采用不锈钢、PTFE、FEP 等不同材料,但柔性管体不在本方案范围内;方案明确:若对象为软管或柔性波纹管本体,不能直接采用针对刚性金属件的抓取方式。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 金属接头的具体牌号与逐规格对应关系(材质类别已由业务确认,牌号未给)
- 外径与长度区间、台阶与螺纹规格
- 单件重量
- 是否需要两端加工与翻面机构
- 夹持区域(避开螺纹与密封面的具体位置)
- 多规格的规格数量与换型频次
业务确认(2026-10-21)
- 工件材质:不锈钢 / 铸铁 / 钢(业务确认;具体牌号与逐工件对应关系待确认)
04 自动化难点
- 圆柱 / 细长件的防滚动、防滑移与姿态控制;
- 夹持位置与加工基准的匹配(避开螺纹与密封面);
- 不同规格接头的托盘分区、加工程序匹配与防混料;
- 切削液与切屑环境下的夹爪与机械手防护;
- 需要两端加工时的翻面与二次装夹。
05 方案总体设计
- 托盘定位供料:金属接头毛坯按规定方向摆放,通过定位槽或限位结构降低工件滚动和位置偏移的风险;
- 机械手自动抓取:根据接头外形、重量和夹持区域选择合适的夹爪或专用夹具;
- CNC 自动装夹:将毛坯送入对应机床夹具,配合机床到位与夹紧信号完成上料;
- 加工后下料:机床完成加工后,按允许下料的设备状态取出工件;
- 工序转移:对需要二次装夹或后续加工的工件,按实际工艺路线完成转移;不需要后续加工的直接进入成品回收;
- 成品分类:按规格和摆放要求放入成品料仓,降低螺纹、端面及密封区域碰伤的风险。
06 上下料工作流程
- 毛坯托盘入仓 → 工件定位 → 机械手取料
- CNC 机床装夹 → 加工 → 加工完成信号反馈
- 机械手取件 → 成品按规格入仓 → 料仓状态更新 → 下一循环
07 机床、机械手与料仓协同
方案对协同提出的设计要求(属方案描述,非现场实测记录):
- 机械手需按设备状态完成取料、上料与取件,避免在机床未处于安全状态时动作;
- 多规格连接件需结合专用托盘、分区料仓与加工配方管理降低混料风险;
- 若存在柔性管体加工或装配工序,应单独评估对应的输送、支撑和抓取机构。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 车床夹紧状态、自动门与加工完成信号的接口形式
- 料仓向机械手供料的位置与节奏
- 异常时(抓取失败、夹持滑移、缺料)的暂停与人工干预流程
- 是否配置型号识别 / 条码 / 加工配方校验
08 关键选型依据
方案只写到「机械手」,未确定桁架机械手或六轴机器人的具体形式与型号;对接头这类圆柱件,方案强调夹爪需按外形、重量与可夹持区域选择,并需按实际工件设计托盘定位与夹爪接触面。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 桁架机械手与六轴机器人的服务范围与工序分配(结构已确认,分配未定)
- 负载、行程与工作空间核算依据
- 夹爪形式(平行两指 / 三指 / 软爪 / 专用夹具)与接触面材料
- 一拖几的配置依据(方案标题为「多机床」,台数未记载)
业务确认(2026-10-21)
- 自动化结构:六轴工业机器人 + 桁架机械手组合(业务确认)
- 桁架与机器人各自服务哪些机床与工序,按机床布局确定,具体分配待确认
业务确认(2026-10-21)
- 夹爪与定位方式:按各案例的工件外形、可夹持区域与需保护的螺纹 / 密封 / 精加工面确定,本批不采用统一形式(业务确认)
- 具体夹爪形式与定位基准,以各案例夹具图纸为准(未提供)
09 机床品牌与型号适配
业务确认(2026-10-21)
- 机床品牌:沈阳机床、马扎克(Mazak)(业务确认)
- 具体机型、台数与一拖几配置待确认(业务确认中未给出)
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 车床型号与台数、一拖几配置(品牌已业务确认,型号与台数未给)
- 机床类型构成(车削为主,是否含加工中心)
- 卡盘 / 专用夹具形式与上下料入口
- 是否需要两端加工对应的第二工序设备
- 与自动化设备的接口与联锁条件
10 智能料仓与自动供料
方案对供料的记载:
- 采用托盘式毛坯供料,工件以定位槽或限位结构保持姿态;
- 对多规格接头,可采用分区托盘 + 分区料仓降低混料风险;
- 规划条件为 300 件毛坯、目标连续运行 8 小时(规划条件,非验收结果)。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 每盘件数与 256 个料位的分配方式(层数与料位数已确认)
- 防滚动与方向定位的具体结构
- 人工补料间隔与补料方式
- 成品是否与毛坯共用托盘、是否有独立不合格品位置
- 缺料与满仓的处理方式
业务确认(2026-10-21)
- 料仓:8 层 × 32 位 = 256 个料位(业务确认)
- 人工补料还是自动补料,待确认
11 多机联线(如适用)
方案标题与正文均指向「多机床」组织,但未记载实际台数,并明确「如果实际工艺包含多道加工或多台机床流转,应依据真实工艺路线设置转运顺序」。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 实际联线机床数量与类型
- 工件在多台机床之间的流转关系
- 是否需要翻转工位或中间缓存
- 节拍协同与等待策略
- 异常后是否允许单机独立运行
12 控制、安全与异常处理
方案提出的控制与安全要求:
- 机床到位与夹紧信号须参与上料判定;
- 仅在机床允许下料的状态下取件;
- 需对多机床动作协调及异常停机做处理。
以下内容待业务确认(现有资料未记载,暂不填写具体数值)
- 状态确认与动作顺序的接口清单(I/O 点表)
- PLC 品牌、通信协议与信号命名
- 防护围栏、安全门锁与光幕配置
- 夹爪夹持确认与工件有无检测方式
- 断电后状态确认与复位流程
13 调试与验证方法
方案列出的验证重点(属方案阶段列出的验证项,尚无验收记录):
- 不同规格工件的定位与抓取稳定性;
- 圆柱件或细长件的防滚动、防滑移设计效果;
- 夹持位置与加工基准的匹配;
- 成品入仓时的防碰伤措施;
- 多机床动作协调及异常停机处理;
- 多规格换型与防混料验证、实际连续运行时长与毛坯消耗速度。
方案明确:实际加工节拍及连续运行验证数据待补充,本节不提供实测数值。
14 实施结果(口径说明)
毛坯容量 300 件;目标连续运行 8 小时(规划条件)。按每件毛坯一个加工循环计算,平均毛坯消耗速度需满足 300 ÷ 8 = 37.5 件/小时,相当于平均约 96 秒/件。
原始资料明确说明:该数值只是由规划条件计算出的容量要求,不代表机床实际加工节拍,也不代表系统已经通过 8 小时连续运行验收;连续无人值守能力仍需现场验证。不同接头规格、不同工序的实际节拍可能不同,不能把整线平均消耗间隔当作单台车床的加工周期。
业务确认(2026-10-21)
- 单件加工节拍:68 秒(业务确认)
- 整线产出节拍、连续无人值守时长与验收结论,尚无记录
| 数据类别 | 本项目情况 |
|---|---|
| A 设备运行时长(每班 / 每天) | 原始资料未提供(仅有规划目标 8 小时) |
| B 连续无人值守时长 | 原始资料未提供;方案明确「连续无人值守能力仍需现场验证」 |
| C 单次备料支持时长 | 方案文字:300 件对应 8 小时(规划条件);业务确认料仓为 8 层 × 32 位 = 256 个料位。两个数字口径不同,需核定 |
| D 单件加工节拍 | 68 秒 / 件(单件加工节拍,业务确认);整线产出节拍未提供。整线平均消耗间隔约 96 秒/件为规划推算值,与单件加工节拍不是同一口径 |
| E 生产班次(班次数 / 每班时长) | 原始资料未提供 |
| F 项目当前阶段 | 已交付(2026-10-21 业务确认);验收报告与连续运行记录未提供 |
15 适用范围与限制
- 方案价值:稳定金属接头的取料和放料位置,降低圆柱形毛坯随意滚动、相互碰撞的风险,按既定工序组织接头在不同机床之间流转,规范成品分类与收集。
- 已交付、但无书面记录的项目:不同规格工件的定位与抓取稳定性、防滚动 / 防滑移效果、成品入仓防碰伤措施、多机床动作协调、换型与防混料、实际连续运行时长与毛坯消耗速度。
- 原始资料未提供:客户名称、验收记录、加工节拍、合格率与人工节省数据。
16 常见问题
Q:液冷波纹管和金属接头可以采用同一套自动上下料方案吗?
A:如果两者是分开加工的部件,应根据实际工件形态分别设计供料和抓取方式。柔性管体与刚性接头的夹持要求并不相同,不应默认共用同一套机构。
Q:圆柱形金属接头怎样稳定供料?
A:可根据工件尺寸和抓取方向设计定位槽、限位结构或专用托盘,具体结构需匹配真实工件并做现场验证。
Q:机器人上下料能否避免螺纹损伤?
A:通过合理的抓取位置、夹爪接触面和成品隔离摆放,可以降低损伤风险,但最终效果仍需现场验证。
Q:多规格接头能否共线加工?
A:需要确认工件识别、夹具适配、加工程序切换和成品分类方式。不同规格不能在未验证的情况下直接共用同一套工艺配置。
设备与工艺参考图
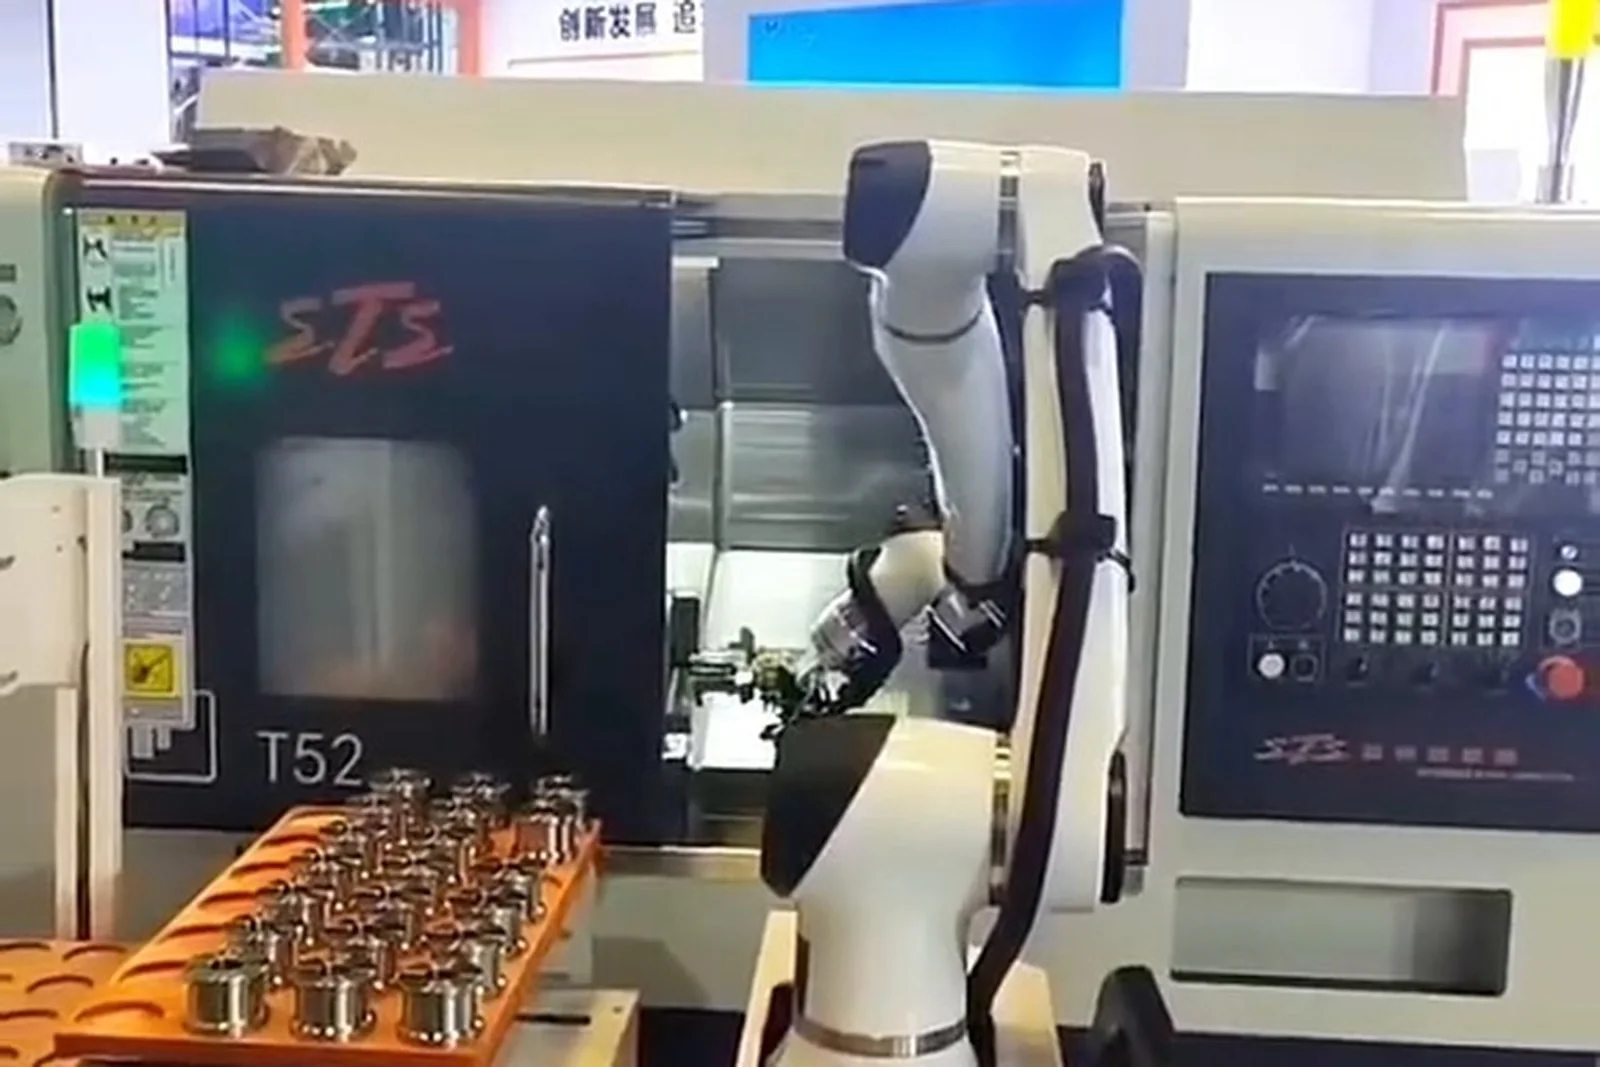
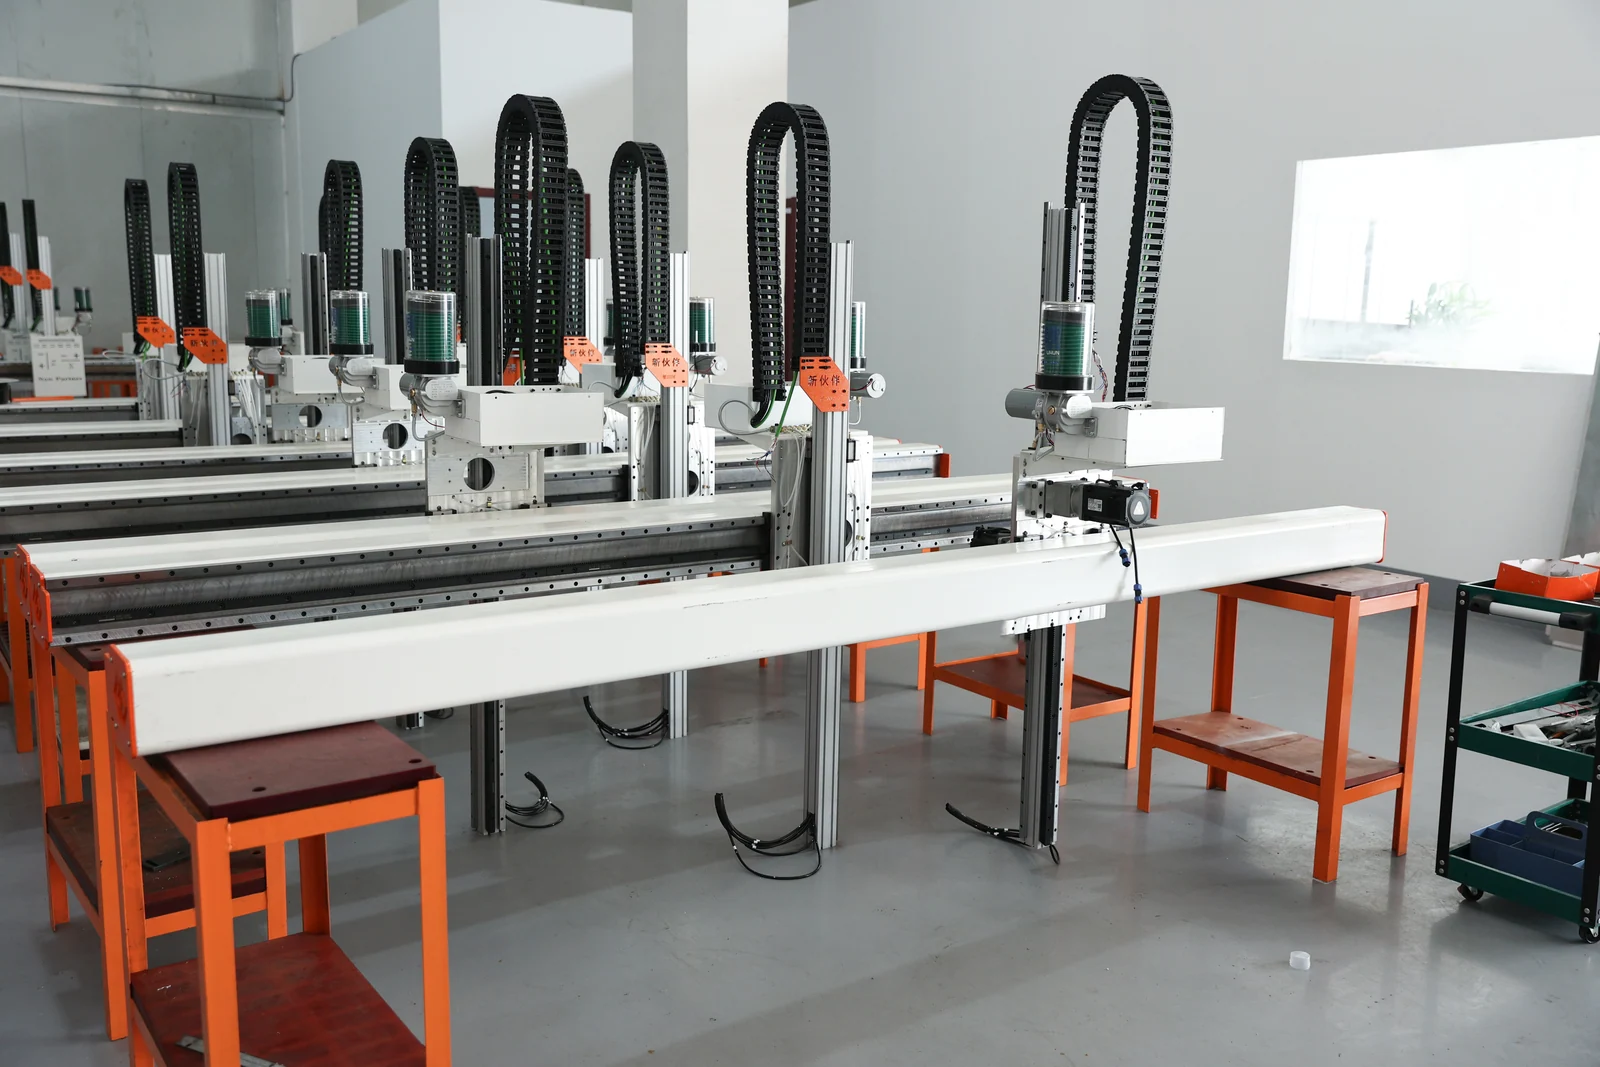
以下两张为同类产线与设备形态的参考图(含本厂装配车间实拍),用于说明上下料与供料的形式;非本项目客户现场照片,具体配置以项目评估与现场为准。
资料来源与核验状态
本页事实按下表分级整理,未使用任何无来源的数字、客户名或验收结论:
| 资料等级 | 本次检索到的资料 | 本页使用范围 |
|---|---|---|
| A 同项目记录 | 未找到(无设备清单、I/O 点表、调试记录或验收文件) | — |
| B 同项目方案 | 《波纹管及金属连接件多机床自动上下料方案.docx》;《案列01 - 副本 (5).docx》案例 02 | 01–06 的方案描述、07 的设计要求、10–11 的方案形态、13 的验证项、14 的口径 |
| C 同工件/工艺 | 站内液冷管路接头应用页、液压与气动件行业页 | 圆柱件防滚动与夹持特征的背景说明,未作为本项目参数 |
| D 其他项目 | 本页两张参考图(本站素材库实拍) | 仅示意同类车床产线形态,不代表本项目现场 |
上表未列入「业务口述」一档:本页所有绿色「业务确认(2026-10-21)」区块来自项目业务负责人的当面确认,属口述来源;涉及的机型、台数与材料牌号仍以书面资料为准。因此,「机床型号与台数、材料牌号与尺寸、夹爪与料仓参数、整线节拍与验收结果」中仍无书面依据的部分,一律保留为待确认项,不作推测性补写。
相关页面
如需评估同类接头的自动化方案,欢迎联系我们,或提供接头外径与长度范围、材质、车床型号与目标产量,以便确定夹爪与托盘方案。
本篇按统一 16 节框架整理:原始方案与案例稿中的事实与口径全部保留;机床型号/台数、工件材质与尺寸、夹爪与料仓参数、实测节拍与验收结果,现有资料未记载的部分统一标注为「待业务确认」;已于 2026-10-21 由业务负责人补充确认的项目,以绿色区块单列,未与文档来源混写。